AI视频丨让工业制造机器人规划不再“纸上谈兵”!
2026-07-17 · 通盈配资
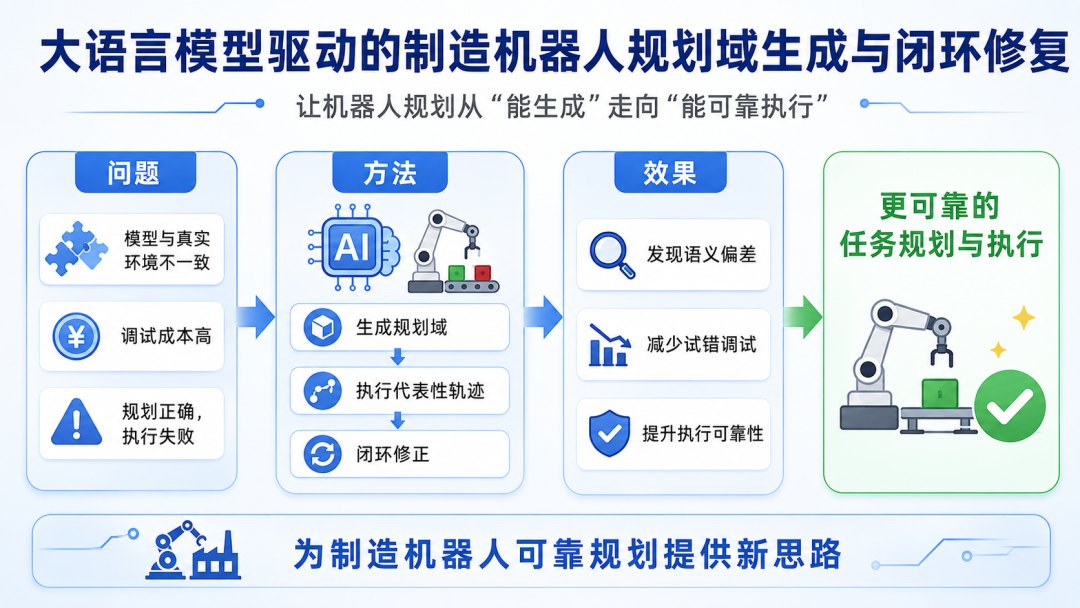
▲科研人员提出AI大语言模型驱动的工业制造 机器人 规划域生成与闭环修复方法(视频由AI生成) 工业智能制造场景中,依托AI大模型生成的工业制造机器人运动规划方案常出现规划逻辑推演合规、仿真结果无明显漏洞,但落地实际执行阶段频频失效的问题。 近日,中国科学院沈阳自动化研究所科研团队,针对这一问题提出新方法—— AI大语言模型驱动的工业制造机器人规划域生成与闭
▲科研人员提出AI大语言模型驱动的工业制造 机器人 规划域生成与闭环修复方法(视频由AI生成)
工业智能制造场景中,依托AI大模型生成的工业制造机器人运动规划方案常出现规划逻辑推演合规、仿真结果无明显漏洞,但落地实际执行阶段频频失效的问题。
近日,中国科学院沈阳自动化研究所科研团队,针对这一问题提出新方法—— AI大语言模型驱动的工业制造机器人规划域生成与闭环修复方法,为提升机器人任务规划的可靠性提供了新思路 。
近年来,随着AI大语言模型的出现,工业制造机器人自主决策有了新机遇。机器人或可以自主完成装配、搬运、分拣等复杂任务,既“看得懂任务”,又“做得准动作”。但问题也随之出现: 模型“写得出来”,不代表机器人“做得出来” 。
在智能制造任务中,规划模型如同机器人的任务说明书,文本表述稍有疏漏,便容易造成机器人理解偏差、执行走样。倘若模型内前置条件、动作成效等语义描述和现场真实环境存在细微出入,便极易产生故障。
尤其在复杂制造环境中,任务流程长、动作关联强、现场扰动多,规划模型与物理环境之间的“理解差距”,往往是影响系统稳定运行、拖慢效率的关键。
传统做法依赖人工排查问题、反复试错、凭经验修补,费时间费力气,还很难适应柔性制造场景中频繁变化的任务需求。
如何让AI大语言模型生成的规划模型更贴近实际工作,是让工业制造机器人真正可用的关键问题。
针对上述挑战,科研团队 提出了一种面向可靠执行的闭环修复思路,让规划模型能自己纠错、持续完善 。
该方法从大语言模型生成的初始规划入手,筛选出具有代表性的执行轨迹,再结合真实环境中的执行反馈,对比“规划预测结果”与“实际执行情况”,找出识别模型里的“理解偏差”,再引导模型一步步修正完善。
通俗来说,这个方法不是让机器人靠大量随机试错去“撞”出正确答案,而是 让模型通过少量有效反馈,学会“哪里写错了、该怎么改” 。
这样既精准找到模型的问题、高效修整,也更符合工业现场对稳定性、效率和成本的实际要求。
研究不只让单个规划任务的执行更可靠,更是为工业制造机器人建立起一套“适应真实环境”的持续修正机制—— 从“能自动生成规划模型”变成“让规划模型真正能在真实环境中用” 。
这不仅为AI大语言模型驱动的制造自动化系统提供了可靠、实用的技术提升路径,也为智能制造场景中的机器人自主决策、高效执行任务提供了有力支撑。